
Сумо — одно из самых увлекательных соревнований роботов Лего Ev3.
В данном соревновании робот должен вытолкнуть робота противника за круг при этом самому
не выехать за границу круга.
В самом начале соревнования роботы ставятся в центр круга,
после страта программы запускаются и роботы должны подождать 3 секунды,
после этого роботы должны доехать до границы круга и только потом они имеют
возможность атаковать противника.
Опишем алгоритм и программу Сумо для робота EV3
Робот ждёт 3 секунды, отъезжаем от центра круга до границы, едем вперёд, крутимся,
ищем врага, едем до врага, если едем от границы то отъезжаем назад.
Ставим ожидание на 3 секунды.
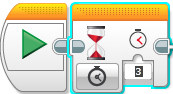
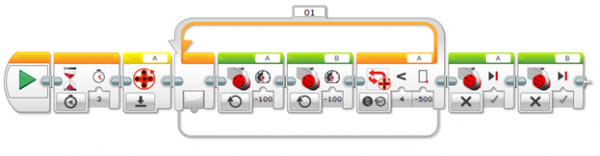
2 Действие. Отъезжаем назад, до границы.
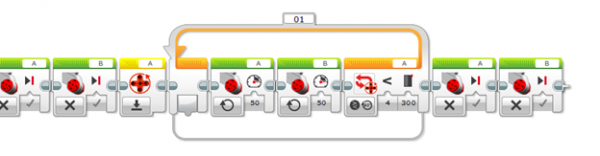
3 действие. После того как робот отъехал до границы он должен выдвинуться вперед. Движение вперёд.
4 Действие. Ставим бесконечный цикл. Робот будет атаковать врага, пока его не вытолкнет или пока не закончится время соревнования.
в него ставим цикл вращение c ультразвуковым датчиком. (можно использовать и инфракрасный датчик)
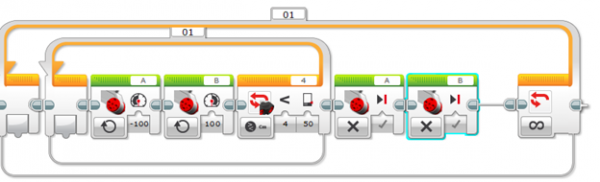
5 Действие. Едем вперёд до тех пор, пока датчик цвета не увидит чёрную линию, границу круга.
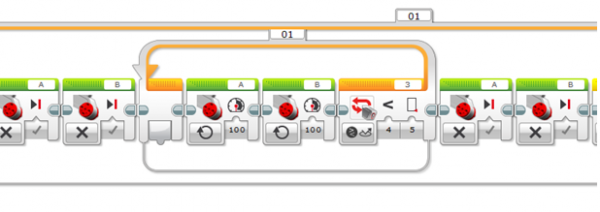
6 . Действие После того как увидели границу мы отъезжаем назад.
Напишите отъезд назад сами, используя урок 1.Движение и повороты EV3
Другие схемы роботов lego ev3
Этот робот с клешнёй умеет не только хватать, но и приподнимать предметы. И оба эти действия он делает с помощью всего одного мотора. А за счёт резиновых кончиков клешни, робот может приподнимать даже скользкие предметы. Ну и конечно, то, что робот схватил, он может перевезти на другое место.
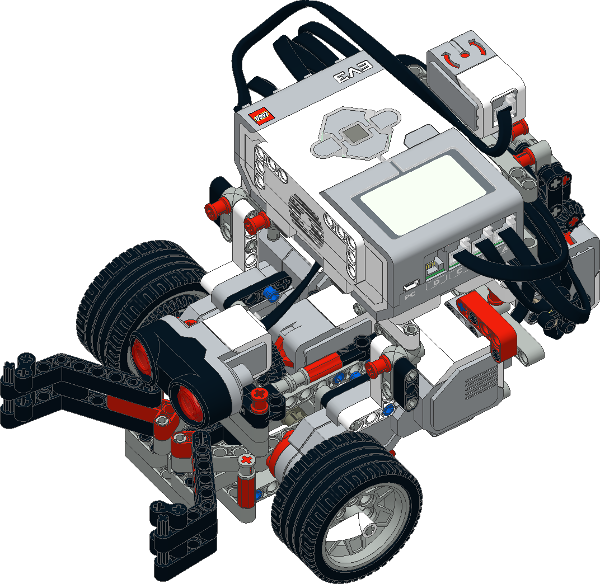
Для сборки робота c клешнёй я предлагаю инструкцию, а для быстрого старта – демонстрационную программу:
- После старта робот «делает зарядку» — разминает клешню. А как же иначе? Зарядку нужно делать всем!
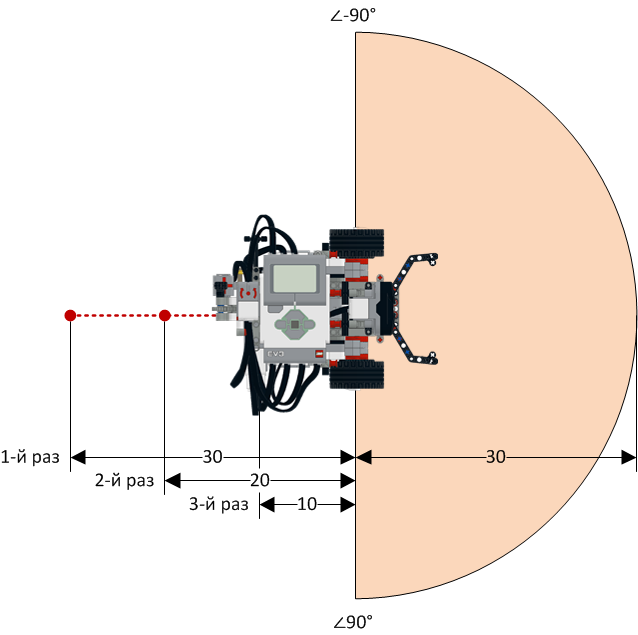
- После зарядки робот сканирует пространство перед собой на расстоянии до 30 см., поворачиваясь на угол от -90 до +90 градусов (0 градусов – это стартовое положение).
- Если предмет обнаружен, робот подъезжает к нему хватает, едет обратно, разворачивается назад на угол -180 или 180 (смотря, что ближе), проезжает на 10 – 30 см. (первый раз на 30 см., второй — на 20 и третий — на 10) и бросает его. Затем возвращается назад.
- Когда собрано 3 предмета, робот засыпает: программа останавливается.
Вот схема движения робота:
Также роботом с клешнёй можно управлять с помощью мобильного приложения RoboLiterate:
Вот видео (обратите внимание, что ползунок справа нужно чуть приподнять наверх, чтобы клешня хорошо хватала предметы):
Инструкция для сборки робота с клешнёй и демонстрационная программа ниже:
заказать натяжные потолки на сайте
- Концепция
- Правила проведения боев
- Постройка робота
- Регламент строительства
- Видео
- Ирать во флеш игру ‘Битва роботов’ онлайн
- Урок №12 — Сумо
- Поле для проведения соревнования. Правила соревнования.
- Конструкция робота для соревнования «Сумо».
- Lego mindstorms EV3 Home
- Lego mindstorms EV3 Education
- Создание программы для соревнования «Сумо».
- Заключение
- Сумо лего
- Схемы роботов
- Игровые формы проведения занятий по робототехнике
Концепция
Чтобы битва была зрелищной, она должна быть непредсказуемой. А для этого роботы должны иметь уязвимые места и нетривиальное управление. Неуязвимый пепелац из лего техник для этих целей не подходит. Поэтому я решил что нужно иметь уязвимую кабину, спроектированную так, чтобы она могла разрушаться постепенно под ударами противника. Кабина сама по себе не защищена корпусом, но может быть защищена руками робота. Роботы похожи не на кастрюли, а на маленьких человечков, что добавляет зрителям сопереживания и азарта.

Правила проведения боев
Регулярно на встречах, либо по договоренности желающих проводится чемпионат по олимпийской системе. В каждом бою определяется победитель, который проходит дальше. Бой поделен на три раунда по 5 минут. Поражение засчитывается тогда, когда водитель выпадает из кабины (или половина водителя). Если по истечении раунда никто не проиграл — победа никому не засчитывается. Если по истечении трех раундов победитель по количеству побед не определился — участники кидают монетку, кто пройдет дальше. В финальном бою каждый раунд идет до победного конца.
Если робот упал и противник не пытается его добить, а стоит в стороне, у него есть 10 секунд на то чтобы встать. Если это ему не удается — ему засчитывается поражение.
можно проводить между раундами и боями. Также можно перезаряжать стрелковое оружие. На это дается минута времени. Производить модификации или менять батареи от начала и до конца чемпионата нельзя.
Постройка робота
Инструкцию для строительства робота автор скрывает, жадный, наверное.
Регламент строительства
Робот может использовать 1 ББ и любое количество любых моторов и механических систем. Управление должно осуществляться не более чем 2мя каналами ПФ.
. Робот должен иметь основание, торс, руки и кабину. Робот не должен иметь никаких дополнительных стационарных подпорок или других частей, выходящих далеко за пределы основания. За пределы основания могут выходить только руки.
позволяет роботу двигаться и поворачивать. Допускаются любые конструктивные решения, но размер не должен превышать 21х21 штифт в ширину и длину.
должен крепиться в середине основания. Высота основания с торсом не должна превышать 27 штифтов и не должна быть меньше 18 штифтов. Руки и кабина должны крепиться к торсу.
Крепление должно отстоять от вертикальной оси робота не более чем на 3 штифта и расположено не ниже 18 штифтов и не выше 25 штифтов от пола.
. Робот может иметь 1-4 руки. Руки могут иметь любое функциональное назначение и должны крепиться к торсу с боков. При любой из возможных конфигураций руки не должны прикрывать кабину более чем с трех сторон.
должна крепиться к торсу не более чем на 10 пупырышков. обязательно полностью выполнена из лего систем и должна состоять из двух сопоставимых по размеру половин, прикрепленных друг к другу не более чем на 6 пупырышков.
Так, чтобы, сняв одну половину, можно было беспрепятственно извлечь водителя. Водитель должен быть минифигуркой и крепиться на 2 пупырышка. И не должен быть закреплен никаким иным способом. Кабина должна быть закреплена на торсе так, чтобы он прикрывал ее только с одной стороны, либо 2 стороны наполовину.
Видео
https://youtube.com/watch?v=4tdmNPFjXMIhttps%3A
Ирать во флеш игру ‘Битва роботов’ онлайн
Описание игры:
Роботы не дают покоя нашему герою, провоцируют местных жителей, уничтожают дома. Но наш герой не смериться с этим и решил дать бой роботам. Ваша задача помочь герою выиграть битву с роботами. В каждом раунде вы должны собрать как можно больше денег, чтобы прокачать героя перед очередной битвой.
Тип игры: драка (файтинг)
Урок №12 — Сумо
Урок №12 курса «Практика» представляет разбор решения, наверное, самого популярного соревнования роботов — «Сумо». Главная задача робота-сумоиста состоит в том, чтобы вытолкнуть за пределы ринга своего соперника. Существует множество вариантов правил проведения этого состязания, накладывающих различные ограничения в первую очередь на размеры и конструкцию роботов, тем не менее, базовые алгоритмы поведения робота при этом очень похожи. Поэтому наш урок в значительной степени будет направлен на реализацию программы поведения, а в завершающей части урока рассмотрим некоторые советы по практической подготовке к соревнованию роботов.
Поле для проведения соревнования. Правила соревнования.
Не смотря на то, что соревновательная дисциплина «Сумо» большинством организаторов соревнований позиционируется как состязание, предназначенное для начинающих робототехников, она пользуется неизменным вниманием не только участников, но и зрителей! Соревнования проводятся на двух видах полей: либо белый круг, ограниченный черной окружностью, либо, наоборот, черный круг, ограниченный белой окружностью. Очень часто макет поля наносится на круглый подиум небольшой высоты. В этом случае побежденный робот принуждается к падению (бывает, что с подиума падают оба участника битвы).
Для нашего урока мы возьмем то же самое поле, которое использовали при разборе Урока №11 — «Кегельринг». Это поле представляет собой белый круг, ограниченный черной окружностью. С классическими правилами проведения соревнования «Сумо» по версии Российской ассоциации образовательной робототехники вы можете ознакомиться под спойлером ниже:
Конструкция робота для соревнования «Сумо».
Базовое поведение робота в «Сумо» очень похоже на поведение робота в «Кегельринге». Роботу также необходимо найти внутри поля объект и вытолкать его за пределы круга. Различия, как водится, кроятся в деталях: теперь этот объект в свою очередь ищет нашего робота и тоже жаждет вытолкать его поскорее.

Тем не менее — сосредоточимся на своей цели: искать соперника нам по-прежнему будет помогать один из датчиков, способных определять предметы на расстоянии (инфракрасный или ультразвуковой), а своевременно определять черную границу поля будем с помощью датчика цвета. Поэтому для создания и отладки программы робота-сумоиста предлагаем вам использовать того же самого робота, которого мы подготовили для Урока №11 — Кегельринг.
Для того, чтобы защитить впереди расположенный датчик от взаимодействия с соперником, соорудим бампер и закрепим его на нашем роботе. Ниже приведены подробные инструкции для сборки, как из домашней, так и из образовательной версии конструктора Lego mindstorms EV3. Можете поэкспериментировать и придумать собственный вариант конструкции.
Lego mindstorms EV3 Home

Lego mindstorms EV3 Education
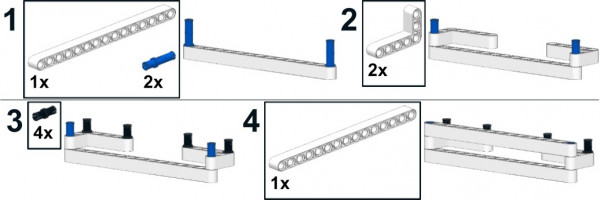
Получившийся элемент закрепим на передней балке нашего робота.
Lego mindstorms EV3 Home

Lego mindstorms EV3 Education

Наш учебный робот готов. Приступим к созданию программы робота-сумоиста. Замечательно, если у вас есть возможность отлаживать программу, используя ещё одного робота! Если же нет, то ничего страшного: можно задействовать в качестве соперника, например, радиоуправляемую модель автомобиля или те же кегли от «Кегельринга».
Создание программы для соревнования «Сумо».
Первая мысль, которая приходит в голову: использовать программу для «Кегельринга», внеся в неё косметические изменения. Действительно, алгоритмы поведения робота в «Кегельринге» и в «Сумо»очень похожи. Они реализуют поиск объекта и выталкивание его за пределы поля. Можно загрузить в робота-сумоиста программу для «Кегельринга», но работать такой сумоист будет не очень эффективно. Тем не менее, знания, полученные на предыдущем уроке, пригодятся нам сейчас.
Настало время загрузить в среду программирования наш проект «lessons-2», создать в нём новую программу «lesson-12» и подключить робота к среде программирования.
Поведенческую модель робота-сумоиста можно условно разделить на две части: поиск соперника и атака соперника. Сначала займемся реализацией первой части — поиска соперника.
Подробно пропишем последовательность действий нашего робота при обнаружении соперника на поле:
- вращаться вокруг своей оси, пока впереди расположенный датчик не обнаружит соперника;
- остановиться напротив соперника.
Эта последовательность действий полностью повторяет алгоритм поиска роботом кегли в «Кегельринге», но, так как, расстояние между роботами в «Сумо» может превышать расстояние от робота до кегли, то нам необходимо выбрать другое пороговое значение для используемого датчика.
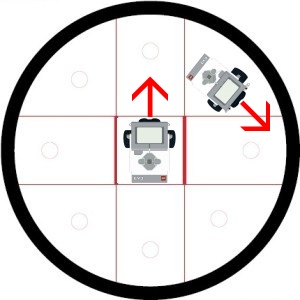
Установим соперников на поле напротив друг друга, как показано на рисунке ниже.

Такое положение практически соответствует максимальному удалению роботов друг от друга во время состязания, поэтому текущее показание датчика, измеряющего расстояние до соперника можно взять за пороговое. Важно: так как пороговое значение будет достаточно большим — необходимо чтобы за пределами поля на расстоянии около 1 м. во время работы робота также отсутствовали посторонние предметы, способные помешать поиску.
На «Странице аппаратных средств», находящейся в правом нижнем углу среды программирования, выберем вкладку «Представление порта» (Рис. 1, 2 поз. 1) и снимем показание датчика, определяющего расстояние до соперника, установив соответствующий режим отображения показаний.
В нашем случае ультразвуковой датчик в режиме «Расстояние в сантиметрах» показывает значение — 56,1 (Рис. 1 поз. 2). За пороговое значение примем число — 57.

Инфракрасный датчик в режиме «Приближение» показывает значение — 68 (Рис. 2 поз. 2). За пороговое значение примем число — 70.

По аналогии с «Кегельрингом» мы можем запрограммировать нахождение роботом соперника, только, чтобы немного дистанцироваться от предыдущего урока, изменим направление вращения робота на противоположное:
- Для того, чтобы заставить робота вращаться вокруг своей оси, воспользуемся программным блоком «Независимое управление моторами»«Зеленой палитры», Режим работы блока установим «Включить», значение мощности для порта «B» установим равным -30, значение мощности для порта «C» установим равным 30(Рис. 3 поз.1).
- После того, как робот окажется напротив соперника, используя программный блок «Независимое управление моторами» «Зеленой палитры» выключим моторы (Рис. 3 поз. 3).

- Для того, чтобы заставить робота вращаться вокруг своей оси, воспользуемся программным блоком «Независимое управление моторами» «Зеленой палитры», Режим работы блока установим «Включить», значение мощности для порта «B» установим равным -30, значение мощности для порта «C» установим равным 30 (Рис. 4 поз.1).
- После того, как робот окажется напротив соперника, используя программный блок «Независимое управление моторами» «Зеленой палитры» выключим моторы (Рис. 4 поз. 3).

На этапе отладки этого алгоритма вам придется, подбирая значения «Мощность» моторов «B» и «C» а также пороговое значение датчика, добиться от вашего робота точного обнаружения и остановки строго напротив соперника. Только после этого можно будет переходить к программной реализации алгоритма атаки.
Если поиск соперника в «Сумо» очень похож на поиск кегли в «Кегельринге», то выталкивание соперника имеет важное отличие! Начиная атаку, первое, что необходимо сделать, это прямолинейно устремиться на максимальной мощности моторов в сторону обнаруженного соперника, проверяя датчиком цвета обнаружение границы ринга. Но ведь наш соперник тоже может двигаться! Поэтому вполне возможна ситуация, когда соперник выйдет в сторону из-под направления нашей атаки. В этом случае, наш робот, промахнувшись, будет двигаться в сторону границы ринга, теряя соперника и драгоценное время.
Следовательно, нам необходимо во время прямолинейного движения вперед анализировать оба датчика и прекращать атаку в случае, если робот потеряет соперника ИЛИ робот достигнет границы ринга. Поэтому нам необходимо отказаться от использования программного блока «Ожидание» «Оранжевой палитры» и самостоятельно в цикле получать и обрабатывать показания двух датчиков.
Приступим к поэтапной реализации алгоритма атаки соперника: для этого создадим в проекте временную программу «lesson-12-1» и начнем её наполнение программными блоками.


В этом режиме программный блок «Датчик цвета» «Желтой палитры» визуально очень похож на программный блок «Ожидание» «Оранжевой палитры» в режиме «Датчик цвета — Сравнение — Яркость отраженного света». Но, в отличие от блока «Ожидание», этот программный блок не ждет выполнения условия, указанного параметрами «Тип сравнения» (Рис. 7 поз. 1) и «Пороговое значение» (Рис. 7 поз. 2), а сразу выдает логическое значение («Истина» или «Ложь») в выходном параметре «Результат сравнения» (Рис. 7 поз. 3) и измеренное значение — в выходном параметре «Освещение» (Рис. 7 поз. 4).
Параметры «Тип сравнения» и «Пороговое значение» на Рис. 7 поз. 1, 2 установим таким образом, чтобы выходной параметр «Результат сравнения» (Рис. 7 поз. 3) выдавал логическое значение «Истина» при пересечении датчиком цвета черной границы ринга.


В случае использования инфракрасного датчика за блоком «Датчик цвета» установим программный блок «Инфракрасный датчик» «Желтой палитры». Режим работы блока установим в значение «Сравнение — Приближение» (Рис. 9 поз. 1). Параметр «Тип сравнения» (Рис. 9 поз. 2), параметр «Пороговое значение» (Рис. 9 поз. 3) установим таким образом, чтобы выходной параметр «Результат сравнения» (Рис. 9 поз. 4) выдавал логическое значение «Истина» в случае потери из виду роботом соперника.
Давайте ещё раз проанализируем промежуточный код нашего алгоритма атаки: мы включили моторы на максимальную мощность и движемся вперед, постоянно в цикле опрашивая датчики. Если наш робот пересечет черную линию границы ринга, то значение выходного параметра «Результат сравнения» «Датчика цвета» примет значение «Истина». Если наш робот потеряет соперника, то значение выходного параметра «Результат сравнения» датчика, следящего за соперником, также примет значение «Истина». В любом из этих случаев нам следует прекратить атаку, завершив наш цикл. В этом нам поможет программный блок «Логические операции» «Красной палитры». Познакомимся с этим блоком подробнее: программный блок «Логические операции» предназначен для выполнения операций над логическими данными (Рис. 10).

Выбранный режим программного блока «Логические операции» «Красной палитры» определяет одну из четырех операций над логическими данными: «И (AND)», «ИЛИ (OR)», «Исключающее ИЛИ» и «Исключение (NOT)». Два входных параметра «a» и «b» (для операции «Исключение (NOT)» — один входной параметр «a») передают в программный блок входные значения, а результирующее значение выдается выходным параметром «Результат». Если вы ранее не сталкивались с логическими операциями, то можете ознакомиться с базовыми знаниями в прилагаемой справке под спойлером.
- Выходной параметр «Результат сравнения» программного блока «Датчик цвета» (Рис. 11, 12 поз. 1)соединим с входным параметром «a» программного блока «Логические операции» (Рис. 11, 12 поз. 4).
- Выходной параметр «Результат сравнения» программного блока «Ультразвуковой (инфракрасный) датчик» (Рис. 11, 12 поз. 2) соединим с входным параметром «b» программного блока «Логические операции» (Рис. 11, 12 поз. 5).
- Режим работы программного блока «Логические операции» установим в «ИЛИ (OR)»(Рис. 11, 12 поз. 3). В этом случае результат выполнения логической операции будет принимать значение «Истина», только если будет выполнено одно из условий: датчик цвета пересёк черную линию, робот потерял соперника.
- Установив режим программного блока «Цикл» в значение «Логическое значение»(Рис. 11, 12 поз. 7), выходной параметр «Результат» программного блока «Логические операции» (Рис. 11, 12 поз. 6)соединим с входным параметром «Пока не будет истина» программного блока «Цикл»(Рис. 11, 12 поз. 8). Данные настройки завершат выполнение цикла при «Истинном» результате выполнения логической операции.

Давайте протестируем получившийся алгоритм атаки! Для этого поместим нашего робота внутрь ринга, напротив установим неподвижного соперника и запустим программу атаки на выполнение. Наш робот должен уверенно вытолкать соперника за пределы ринга и остановиться над черной границей поля. Получилось? Значит наш сумоист верно контролирует границу ринга.
Проведем второй эксперимент: снова установим напротив робота неподвижного соперника и запустим программу атаки. Когда наш робот устремится к сопернику и приблизится достаточно близко, резко уберём соперника в сторону. Наш робот должен, потеряв соперника, остановиться.
Подведем итог: мы реализовали алгоритм поиска соперника и успешно его протестировали, также прошел проверку алгоритм атаки.
Законченная программа сумоиста должна в бесконечном цикле выполнять последовательно поиск соперника, а затем — атаку соперника. Можно было бы уже объединить обе части нашей программы, если бы не одно маленькое дополнение. Если наш робот остановился над границей ринга, то перед тем, как начать поиск, роботу следует, отъехав немного назад, вернуться внутрь ринга. Дополним нашу программу атаки следующим кодом: за пределами цикла атаки, воспользуемся программным блоком «Переключатель» «Оранжевой палитры». Режим работы блока «Переключатель» установим в «Датчик цвета — Сравнение — Яркость отраженного света». Параметры «Тип сравнения» и «Пороговое значение» установим аналогично ранее используемым в программном блоке «Датчик цвета» «Желтой палитры». Следовательно, если наш робот остановился над черной линией, то выполнение будет передано верхнему контейнеру программного блока «Переключатель». Именно в верхний контейнер поместим программный блок «Рулевое управление» «Зеленой палитры», с настройками параметров, заставляющими робота отъехать назад на один оборот моторов. В нижний контейнер программного блока «Переключатель» поместим программный блок, выключающий моторы (Рис. 13). Повторно протестировав алгоритм атаки, убедимся, что после того, как робот-сумоист вытолкал соперника за пределы ринга, он вернулся немного назад.

Вот теперь можно завершить разработку программы для робота-сумоиста. Внутрь бесконечного цикла последовательно вложим программу поиска соперника, а затем программу атаки соперника. Попробуйте выполнить эту работу самостоятельно, не подглядывая в решение.
Заключение
Программа, которую мы разобрали с вами на этом уроке, реализует только один прямой силовой алгоритм поведения робота-сумоиста. Она подразумевает, что в прямом силовом противостоянии робот должен непременно одолеть своего соперника. Но наш учебный робот, конечно же, совсем не похож на мускулистого борца-сумо. Для того, чтобы уверенно выступить в этом состязании, необходимо уделить самое пристальное внимание в первую очередь конструкции робота, создать прочную, защищенную платформу, с помощью дополнительных ведущих колес или гусениц повысить сцепление с поверхностью ринга. На популярном видеохостинге Youtube.com по запросу «сумо lego роботов» можно найти множество видеороликов с реальных соревнований роботов, из которых вы непременно почерпнёте для себя интересные идеи для реализации в собственных конструкциях.
Главная же цель этого урока — на практическом примере показать вам метод непрерывной обработки показаний от пары датчиков. Можно ли усовершенствовать нашу программу? Безусловно! Например, используя программный блок «Случайное значение» «Красной палитры», изменить алгоритм поиска соперника таким образом, чтобы задавать случайное вращение робота влево или вправо, тем самым, дезориентируя соперника. Попробуйте самостоятельно встроить в нашу программу этот дополнительный код. Подумайте так же над тем, какие изменения нужно внести в прорамму, в случае проведения соревнования на черном ринге с белой границей. Возможно, что у вас появятся собственные идеи улучшения: поделитесь ими в комментариях к уроку!
Сумо лего
Сумо — одно из самых увлекательных соревнований роботов Лего Ev3 . В данном соревновании робот должен вытолкнуть робота противника за круг при этом самому не выехать за границу круга.
В самом начале соревнования роботы ставятся в центр круга, после страта программы запускаются и роботы должны подождать 3 секунды, после этого роботы должны доехать до границы круга и только потом они имеют возможность атаковать противника. На портале приведены схемы роботов для лего сумо Мощный сумо робот и инструкция по сборке Полноприводный сумо робот лего
Робот ждёт 3 секунды, отъезжаем от центра круга до границы, едем вперёд, крутимся, ищем врага, едем до врага, если едем от границы то отъезжаем назад.
Ставим ожидание на 3 секунды.


3 действие. После того как робот отъехал до границы он должен выдвинуться вперед . Движение вперёд.

4 Действие. Ставим бесконечный цикл. Робот будет атаковать врага, пока его не вытолкнет или пока не закончится время соревнования.
в него ставим цикл вращение c ультразвуковым датчиком. (можно использовать и инфракрасный датчик)


Полезно почитать по теме сумо lego
Инструкция по сборке полноприводного робота ev3 для сумо
Инструкция по сборке мощного таранного робота ev3 для сумо
Схемы роботов
Схемы роботов лего Lego mindstorms для соревнований. Инструкции по сборке роботов ev3 и nxt
Игровые формы проведения занятий по робототехнике
При организации занятий по образовательной робототехнике очень эффективно использовать игровые педагогические технологии. В форме игры можно объяснить достаточно сложные темы по основам программированию в интересной для детей форме.
Приведем примеры мини игр и соревнований по робототехнике, которые можно использовать для проведения занятий по робототехнике. Для удобства разобьём их по темам программирования.
Линейные алгоритмы в робототехнике
Соревнование прохождение трассы змейка. Ребята делятся на команды. Команда должна собрать мобильного робота ev3 на прохождение трассы. На трассе стоят две кегли, робот должен их обогнуть и приехать в зону финиша. Роботы запускаются одновременно, побеждает команда робот которой приехал в зону финиша раньше при этом не сбив кегли.
Футбол роботов. Обучающиеся собирают мобильного робота футболиста ev3. С помощью мотора и специального механизма робот может удерживать пластмассовый шарик и толкать его вперед. Робот должен доехать до ворот и втолкнуть в него шар.
Программирование датчиков ev3, циклические алгоритмы, условные алгоритмы
Игра захват флага. Собирается робот с ультразвуковым датчиком расстояния и ковшом для захвата кегли. Робот должен доехать до кегли , плавно развернуться на 180 градусов, при этом кегля должна быть в ковше и не выпасть из него, вернуться в зону старта. Эту игру можно проводить в форме соревнований, доставка кегли на скорость.
Эту игру соревнование можно усложнить, добавив вначале трассы стену, до которой робот должен доехать и затем ее объехать.
Сумо роботов. Сражение роботов. Робот должны вытолкнуть робота противника за круг. Подробнее об соревновании Сумо роботов
Кегельринг ev3 . Робот должен как можно быстрее вынести все кегли из круга. Подробнее об кегельринге роботов ev3
Гонки роботов. Два робота едут друг за другом по замкнутой траектории по черной линии. Побеждает робот , который догнал робота соперника. Можно усовершенствовать это соревнование, добавив роботам ультразвуковой датчик расстояния. с помощью датчика робот определяет что прямо перед ним другой робот и идет на обгон.
Роботы собачки. Алгоритм робота пугливой собачки следующий. Робот с датчиком расстояния отъезжает если к нему приближаются слишком близко и наоборот подъезжает , если расстояние стало слишком большим. Роботы ставятся в центр круга напротив друг друга, побеждает тот робот, который заставит выехать вражеского робота за круг при этом роботы не должны касаться друг друга. Подробнее об алгоритме пугливая собачка
Познакомиться с другими статьями по организации занятий по образовательной робототехнике
Нет комментариев. Ваш будет первым!