
Время на прочтение
Трудности постройки, сколько стоит робот, регламент, который вроде есть, но на самом деле нет, и что происходит на шоу.
Многие наши решения могут показаться спорными, но, если на них взглянуть с точки зрения изначальных сроков, все выглядит несколько более логичным.
Внимание! Под катом много фото.

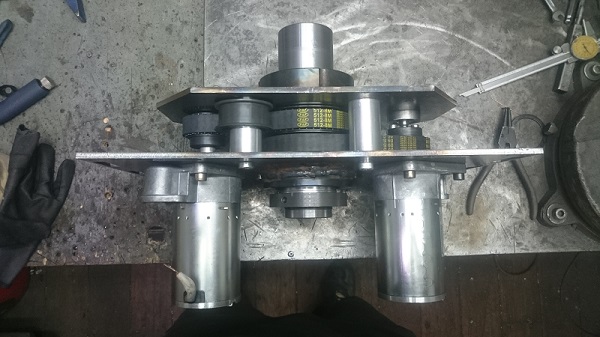
(узел редуктора без стенок)
- Тип робота и ограничения
- Управление
- Передвижение
- Оружие
- Электроника
- Название робота, команды и логотип
- Сложности, которые у нас возникли
- Стоимость
- Шоу
- Соревнование Line follower
- Способы победы в Line follower
- Второстепенные бои и соревнования роботов
- Другие виды роботов-сумо
- Способы победить в соревнованиях
- Популярность боев между роботами
- Соревнования и способы выиграть в подобных соревнованиях
- Заключение
Тип робота и ограничения
При выборе концепции мы просто посмотрели какие роботы существуют и как они сражаются:
- Флиппер (робот, обычно с пневматическим опрокидывателем). Один из самых выигрышных вариантов, так как он может вернуться в правильное положение с помощью своего оружия. По правилам, робот, который не двигается в течение долгого времени — проигрывает. Мы откинули этот вариант из-за возможных сложностей с пневматикой, специалистов по пневматике у нас в команде не было, а времени не переделку тем более.
- Робот с вертикальной или горизонтальной пилой. Почти во всех видео эти роботы хорошо смотрелись до боя, но оружие отказывало при первом ударе и в целом не наносило противникам урон, кроме царапин.
- Оружие в виде топора, скобы на опоре выглядит очень ненадежно и пробить 5мм металл, разрешенный по правилам, такой штукой не просто.
- Робот под модным сейчас названием “спиннер” (вращающаяся над роботом массивная балка) показался нам наиболее простым в изготовлении и содержащий в конструкции наименьшее количество непроверенных моментов.
- Роботы с маховиком спереди сейчас тоже в моде, но они технологически похожи с нашим выбором, а круговой защиты оружием не имеют.
По регламенту стоит выделить два основных ограничения:
— вес — 110 кг;
— габариты не более 1200х1200.
На этом шоу с регламентом творились чудеса — нам две недели согласовывали одну стенку редуктора оружия 6 мм, а не 5, так как он уже был вырезан (хотя все что относится к оружию не имеет этих ограничений). В итоге на месте были допущены роботы со стенкой 10-15мм и высотой 100 мм при минимальной высоте 300 мм. В России сейчас, насколько я понимаю, две крупные организации, проводящие бои роботов. При желании участвовать в обоих проектах стоит помнить, что у вторых максимальные габариты 1500х1000.
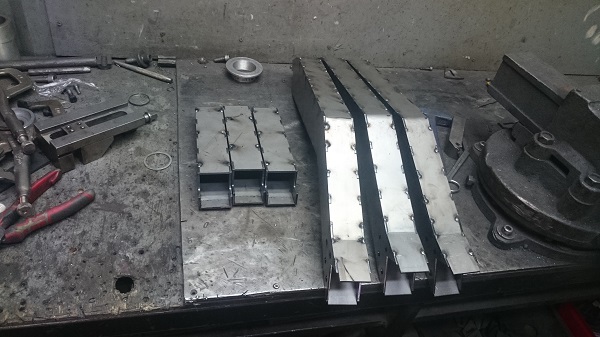
(процесс сварки лопастей)
Управление
По управлению на самом деле альтернатив не очень много. Делать свое или купить готовое от радиоуправляемых моделей. Но в данном случае, ни по стоимости, ни по времени не вижу никакого смысла делать свое, будет дороже и дольше, даже с учетом того, что на борту все равно есть электроника своей разработки. Да и нормальный, эргономичный пульт городить удовольствие сомнительное. По регламенту аппаратура должна поддерживать функцию Fail-safe, в случае потери сигнала от передатчика приемник переводит все каналы в заранее заданное значение (оружие выключено, остановка движения). Мы поставили два набора управления, и в случае повреждения основного, система с команды извне переключалась на резервное.
Также, старые системы управления не имеют алгоритма работы на разных частотах и работают на фиксированном канале. На практике это привело к тому, что на показательных выступлениях одна команда не смогла тронуться с места — радиомикрофоны и видеотрансляция заняли канал полностью.
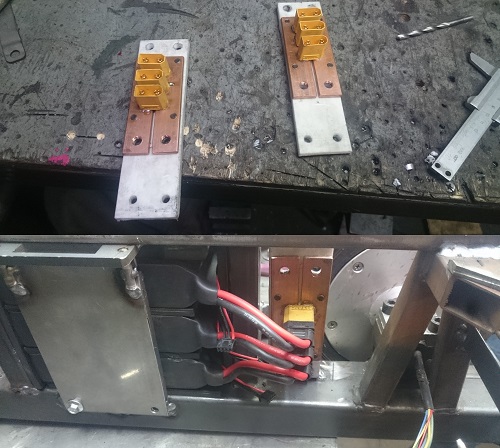
(шины питания моторов оружия, фторопластовые прокладки)
Передвижение
Из доступного выбора — автомодельные двигатели с регуляторами хода, АКБ на три минуты боя с запасом. Так делает большинство команд в мире, после мотора, редуктор и последнее звено это цепь на колесо. Для нас все хорошо, кроме редуктора. В наличии найти не удалось, а сделать это огромный пласт работ.
На наш взгляд, с учетом полученного опыта, идеальным решением для 110 кг робота является два колеса и от 800Вт суммарной мощности.

(блокировочный болт, разочек спас наши руки и ноги)
Оружие

(на фото изготовленный на ЧПУ текстолитовый узел и притирка щеток)
Электроника
У большинства роботов установлены комплектующие от радиомоделей, но мы столкнулись с тем, что купленное модельное реле кратковременно (100-200мс) включено при подаче питания в независимости от положения органов управления передатчика. Учитывая, что в нашей схеме запускалось вращение 30кг ротора, использование этого реле было опасно, но так как на борту на каждой плате был контроллер, завели на него еще один канал с приемника, и включали реле через фильтр.
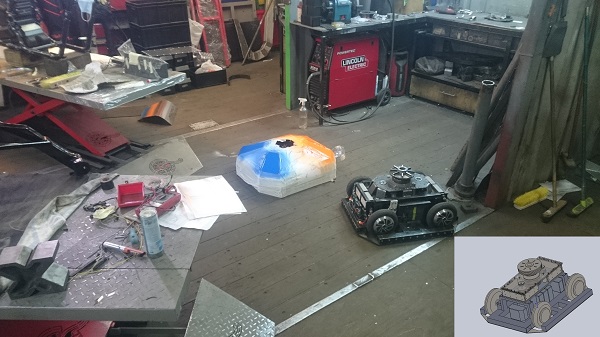
(процесс покраски, справа видны некоторые различия компоновки первого варианта от финального)
Название робота, команды и логотип
Это была самая простая задача из всех. Половина нашей команды делает кастомные мотоциклы на заказ — взяли их логотип и название. Вторая половина разрабатывает электронику для современных электропоездов, в том числе тяговые преобразователи мощностью более МВт.
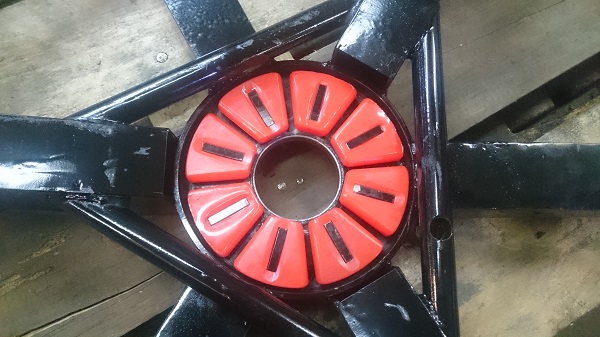
(демпфера для защиты редуктора и моторов)
Сложности, которые у нас возникли
Весь робот по факту это две системы — тяга и оружие. У нас были проблемы и с тем и с другим.
По тяге все было хорошо, до момента установки на ротор молотов. После этого робот категорически отказался разворачиваться на месте и начали выгорать контроллеры.
Причину выгорания контроллера быстро установить не смогли, так как горели не все. Но в который раз пишу, что времени не было и мы посчитали, что силовые транзисторы горят по перенапряжению, так как инерция у робота большая, а алгоритм контроллеров мог быть с изъянами. Собрали схему с чоппером, чтобы сливать все перенапряжения на резистор, привезли осциллограф, подключили чоппер, и увидели, что напряжение поднимается максимум на 5В. По току превышений не было, больше идей тоже. Заменили сгоревшие транзисторы на нормальные, и случилось чудо — больше проблем с ними не было даже на шоу. Просто бракованная партия транзисторов (тут вспоминается случай как нам на производстве поставили микросхемы пустые внутри, но с нормальной маркировкой).
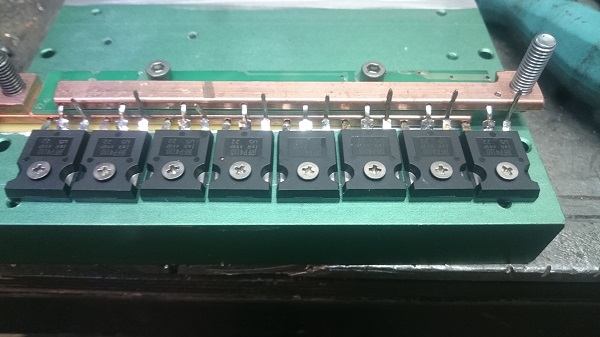
(шина с транзисторами для регулятора тока, который в итоге не был нами использован, так как работал на грани перегрева)
Вторая проблема это тяговые АКБ. С точки зрения экономии и доступности, взяли от гироскутеров. Они всем хороши, кроме максимального тока. В среднем такая батарея дает не более 50А и выключается по перегрузке. Нам, в пике, нужно было больше, так как одна батарея на два контроллера (передние и задние колеса запитаны и управляются отдельно для резервирования). Пришлось разбирать АКБ и отключать эту защиту физически, но стоит понимать что это метод спорный и допустим только при очень кратковременных и редких перегрузках.
На четырех колесах, чтобы развернуть на месте 100 кг, по моим ощущениям, нужно не меньше честных 1.2 кВт. На двух, это требование резко падает до 500Вт. Маневрирование даже для робота с “круговой защитой” оказалось очень важно. Мы недооценили этот фактор и сейчас переводим робота в двухколесный вариант.
Самое “приятное” нас ждало после того, как мы показали организаторам готового робота, но без молотов на лопастях. То есть технически робот был допущен, но по факту стартеры горели через 7-12с после запуска, а молоты пришли как назло в последний момент.
Было принято несколько мер: притирка щеточных узлов, изготовление плавящегося, пластикового держателя щеток из текстолита на ЧПУ. Эти меры значительно снизили потери, но выделяемая мощность была слишком велика.
До отправки оставалось три дня, надежный регулятор тока на 200А, за этот срок, из деталей, которые были в Питере сделать не удалось, а доставки за день не нашли. Нам пришлось идти на отчаянный шаг, снижать обороты более, чем в два раза, прощаться с резервированием оружия и включать моторы последовательно. Эти меры помогли и на месте, с моторами проблем уже не было. На данный момент, без спешки ищем другие двигатели. Стартеры стабильно работают, но их использование не может быть оправдано ничем, кроме сроков (суммарно для тестов и запаса мы купили 7 стартеров).
Стоимость
Конечная стоимость робота составляет около 230 т.р. Это со всеми запчастями, двойным управлением, сгоревшими стартерами и всем прочим. Если делать в более спокойном ритме, полагаю можно уложиться в 190 тысяч. Файл рабочий, поэтому в нем не все по разделам, но зато не подогнанный.

Шоу
В итоге, мы приняли участие в 3-х боях. Это показательное уничтожение монитора, отборочный бой, и показательная битва помощника Германа Грефа и кого-то из правительства. Так как правами на трансляцию шоу не обладаю, вставлю одно видео с уничтожением телевизора, снятое нами:
В 3 бою, ротор нам оторвало, а у противника выворотило ось вместе с подшипником. Болты на более мощные мы поменяли, но по факту это был самый трудный случай, так как матанга противника крутилась во встречном нашему ротору направлению.
Из незабываемого это ремонт ночью робота в боксах формулы один:

По судейству осталось множество вопросов и не только у нашей команды. В нашем бою к участию был допущен робот, с неработающим оружием изначально, который и прошел дальше. Организаторы предлагали нам довольно странные “спорные бои” для тех кто выбыл сомнительно, но мы отказались, так как мы либо прошли, либо нет. Рыбы второй свежести не бывает.
С допуском роботов тоже стоит крепко подумать. Когда больше трети роботов не проходят по регламенту, но допускаются в основную сетку, это странно и точно не ведет к повышению доверия.
В регламенте есть общие фразы о том, что “робот не должен быть не разрушаем”. Эту фразу стоит убрать или уточнить. Возьмем победителя — это отлично собранный флиппер с трубчатым каркасом, что у него разрушаемо? Так как его подъемная платформа считается оружием, в ее начале утолщение более 5 мм. Флипперы победили и в прошлом году. Для интереса к шоу, явно стоит подумать об уравнивании шансов, чтобы не получить одних флипперов в следующих шоу — бой двух флипперов довольно унылое зрелище. Исходя из “критикуя-предлагай”, я вижу решение в убирании бортиков, так как флиппер просто закидывает туда всех соперников и бой решается на первых секундах. То что победитель в этом году опрокидывал роботов обратно, была его добрая воля и не факт, что другие поступят так же, а это сильно сказывается на впечатлении от шоу. Шнеки так же стоит ставить вплотную к стеклу, иначе единственный вид роботов, который может туда закинуть — флиппер.
Шоу для зрителей было великолепно. Звук, свет, сценарий — реально круто и захватывало. Светящиеся танцоры — идея не новая, но вживую видел впервые и это также цепляло (один из таких костюмов мы успели починить за несколько секунд до выступления на финальном шоу, не смотря на то, что мы в нем не участвовали — хоть в чем то пригодились). Я благодарен тем людям, которые провели такой огромный объем работ. Планка была поднята чрезвычайно высоко, будем следить за развитием событий.
П.С. Статья получилась немного о роботе и немного о шоу, но на две отдельные статьи, на мой взгляд, материал не тянул, а разбавлять их тем как мы здорово посетили Скайпарк, Роза Хутор и с кем познакомились, для технического ресурса решение было бы сомнительное.
Соревнование Line follower

Способы победы в Line follower
Рецепт успеха линейного последователя на соревнованиях – минимально возможный вес, снижающий склонность конструкции к опрокидыванию. По этой же причине рекомендуется плоский профиль корпуса – робот должен плотно прилегать к рельсу. Конструкция оснащена колесами с высоким сцеплением с грунтом. Чтобы преодолевать всевозможные препятствия и планировать маршрут, в следящих за линиями устанавливаются выступающие элементы (усы) с датчиками. Такие элементы опережают прохождение робота и помогают роботу легче ориентироваться в дальнейшем ходе следа – поэтому такие функции аналогичны антеннам насекомых. У некоторых роботов также встроены туннельные приводы, засасывающие воздух под шасси конструкции. Эффект от таких решений заключается в улучшении сцепления с землей без увеличения веса робота, а также облегчение преодоления любых кривых. Однако помните, что роботы с туннельным питанием разрешены только в конкретных игровых категориях.
Второстепенные бои и соревнования роботов
По мере развития любительской робототехники мир энтузиастов электроники также обогащается другими категориями робототехнических профессий. Команды электронных игроков играют в футбол, хотя остаются неповоротливыми моделями. Однако, согласно новостям из индустрии, очевидно, что наступит день, когда гуманоиды будут соревноваться с людьми в настоящем футболе — и с успехом. Это произойдет в середине 21 века.

Интересно, что соревнования RoboCup проводятся уже 20 лет, и сегодня международные соревнования охватывают не только футбол, но и ряд популярных дисциплин. Также проходят соревнования роботов-спасателей или танцев.Соревнования по мини-сумо (и другие категории роботов-сумо) являются соревнованием по принципу честной игры. Однако не все робототехнические профессии настолько дружелюбны. В течение нескольких лет в США организовывались игры, чтобы физически уничтожить противника. Соревнование жесткое, и мобильные конструкции достигают оружия, которое должно уничтожить конкурента, поэтому разрешается резать, разбивать, поливать, разбрызгивать и рвать. По окончании игры роботы, конечно же, сильно повреждаются, ведь бой заканчивается только при полной нейтрализации противника. Кроме того, размеры соревнующихся в поединке конструкций отличаются от хрупких мини-сумосов – эти роботы тяжелые и массивные для полноценной борьбы.Глядя на соревнования спортсменов-электронщиков, трудно игнорировать истинные жемчужины индустрии робототехники, такие как дистанционно управляемые гуманоидные бои. Широкие возможности управления, в том числе поощрение робота к ударам, прыжкам, приседаниям, ударам, направленным на противника, делают этот тип соревнований похожим на компьютерные игры. Геймплей затягивает и эффективен как для участников (владельцев роботов), так и для зрителей. Обладая большим мастерством, легко довести собственную технику поединка до совершенства. Конечно, этот тип роботов сложно построить самостоятельно, поэтому конкуренция часто основана на готовых гуманоидных роботах, доступных в коммерческом предложении.
Другие виды роботов-сумо
Правила, похожие на описанные, регулируют игры роботов-сумо из других «весовых» категорий. Первостепенное различие здесь сводится к размерам самих роботов и додзё. Большие роботы – сумо и мега-сумо – не превышают размеры 20 20 см и вес 3 кг. Важно отметить, что в случае сумо и мини-сумо не существует верхнего предела высоты робота, хотя он налагается физикой, потому что чем выше конструкция, тем больше риск его падения. Меньшие устройства – микро-сумо – не могут превышать размер куба 5 на 5 см и вес 100 г. Еще меньше – нано-сумо – они должны быть вдвое меньше и весить всего 25 г. Разумеется, уменьшение размеров представляет собой дополнительную трудность для дизайнеров, которые должны придумать и спроектировать устройство с наилучшим захватом, используя миниатюрные моторы, колеса, датчики, чтобы все после сборки не превышало вес, например, 25 г (для сравнения: вес спичечного коробки с обычно достигает около 10 г).
При анализе различных категорий роботов-сумо следует также упомянуть категорию «Гуманоидное сумо». Это, как следует из названия, устройства, имитирующие форму персонажа. В классическом варианте соревнований к соревнованиям допускаются роботы с максимальной «высотой» 50 см и другими размерами (ширина, длина) 20 см, а их вес не может превышать 3 кг. Однако среди более молодых конструкторов также популярны соревнования по сумо LEGO, корпус которых собирается из популярных кубиков. Размеры не должны превышать 15 х 15 см, а вес — в пределах 1 кг.
Способы победить в соревнованиях
Если даже университетские команды соревнуются, борьба за подиум в соревнованиях роботов-сумо становится огромной трудностью в каждой из упомянутых категорий. В регламенте четко указано, что мобильные устройства на ринге не могут каким-либо образом повредить конструкцию соперника – стрельба, поджог, разбрасывание каких-либо веществ или обливание ими соперника запрещены. Сражение заключается не в том, чтобы разрушить сенсоры второго робота на ринге, а в том, чтобы победить силой и хитростью. Поверхность додзё также не должна быть повреждена, поэтому проектировщики должны убедиться, что колеса (и другие компоненты, такие как плуг) обеспечивают адекватное сцепление без царапин на поверхности кольца. А если кому-то из участников пришла в голову идея улучшить сцепление собственного робота-сумо, намазав колеса липким веществом, он будет дисквалифицирован. Помимо стандартного взвешивания, каждый из мобильных «игроков» проходит еще «Карточный тест». Такой тест заключается в размещении робота на чистом листе бумаги. Затем конструкция поднимается. Карта должна оставаться нетронутой – если карта плавает, прикрепленная к колесам, робот не участвует в соревновании.
Тактика выигрышных конструкций зависит, разумеется, от фантазии дизайнера, но это результат отличного знания оптики и механики, знания материалов, опыта электроники и программирования. Форма прямоугольника или круга не является обязательной, но практика подсказывает, что высокий робот будет более склонен к опрокидыванию, а слишком легкий будет легче вытолкнут с ринга более тяжелым противником.
Успех конструкции в первую очередь определяется сцеплением колес с дорогой – стоит убедиться, что они должным образом прорезинены (с учетом упомянутого «листового теста» — шины не прилипают). Например, здесь хорошо работают модельные колеса из полиуретана. Второе требование –низкий профиль робота. Конструкция должна прилегать к земле и прилегать к ней максимально плотно, потому что противник может попытаться подорвать робота плугом. Таким образом, в мини-роботах-сумо все низкие, обтекаемые конструкции с широким дном получают поле производительности. Такой корпус затрудняет подъем с помощью шпателя, и даже если противник на какое-то время преуспеет в таком трюке, нашему роботу будет легче вернуться в нужное положение.
Еще один важный вопрос – оптимальный выбор соотношения скорости робота к крутящему моменту двигателей. Здесь будет полезно изучить модельный ряд двигателей, который в настоящее время широк. Не стоит забывать и об эффективном энергоснабжении – робот должен выдержать всевозможные раунды в основное время. Найти соединение, которое было бы достаточно легким и в то же время рочным, – еще одна трудность для создателя робота мини-сумо. Однако, чтобы эффективно атаковать противника, необходимо оснастить собственную конструкцию быстрыми и надежными датчиками отражения (важно помнить, что реакция робота должна быть автоматической – нельзя поддерживать ее с помощью дистанционного управления). Также важно помнить о плуге – ключевой элемент конструкции, который всегда должен оставаться близко к земле.
Популярность боев между роботами
Сегодня выделяют ряд причин, по которым соперничество между роботами завоевывает массу поклонников по всему миру. Первостепенная причина – эгалитаризм: соревнование открыто для всех, и сообщество боевиков роботов чрезвычайно открыто. На конкурсе легко встретить молодых людей из общеобразовательных школ, а также студентов и взрослых игроков. Соревнование также дает шанс познакомиться с людьми, интересующимися той же областью робототехники, в социальной манере, и в то же время подарить положительные эмоции. Однако ошибаются те, кто рассматривает создание роботов-сумо только как развлечение.
Исследовательские клубы, специализирующиеся на создании небольших мобильных устройств, работают при технических университетах. Появляющиеся команды участвуют во всевозможных соревнованиях. Выводы экспериментов представляют основу для серьезного обсуждения интеллектуальных алгоритмов, поскольку опыт, полученный в ходе проектных работ, является источником знаний как об алгоритмах управления и обучения, так и о материаловедении и проектировании приводов.
На популярность робототехнических профессий влияет простота конструирования электронных «игроков». Для молодых людей мобильный робот становится первым самодельным устройством. Для сборки применяются общедоступные элементы – например, блоки или колеса от машинок, хотя при нынешней популярности аксессуаров у моделистов сегодня нет необходимости «выковыривать» детали из старых игрушек. Однако в старых выпусках электронных журналов можно было найти такие решения, как маленькие мобильные роботы, установленные на компакт-дисках, выступающих в качестве сборочной платформы. Также сама схема планировки сегодня уже не является секретом – в эпоху множества курсов и учебных пособий, а также баз с готовыми схемами строительство становится простым и требует скорее готовности, чем опыта. Стоит отметить, что конструирование и самосовершенствование робота – мотивирующая школа электроники. Ничто не мотивирует учиться эффективнее, чем знание того, что собственный мобильный робот способен конкурировать с другим роботом.
Разберем, к примеру, робота под названием Мини-сумо (Mini Sumo). Мини-сумо – популярный класс боевых роботов.

Как и любая другая спортивная дисциплина, бои роботов превратились во множество специализированных категорий. Тем не менее, мини-сумо по-прежнему остается популярным в мире. Это соревнования роботов, в которых два автономных робота встречаются на ринге, называемые японским «додзё». Кольцо имеет диаметр 77 см и окружено белым контуром шириной 2,5 см. Отправная точка роботов-игроков обозначена двумя короткими параллельными линиями в центральной части круга. Сам робот должен быть мобильным, размеры не должны превышать 10 х 10 см, а вес — 0,5 кг. Во время соревнований робот мини-сумо должен вытолкнуть соперника из додзё, но не должен применять второстепенные элементы, сбивающие с толку сенсоры противника или сделать физически невозможным его движение. Один раунд длится 3 минуты, а соревнование состоит из нескольких (трех) таких раундов. Важно, чтобы мобильные игроки не начинали действия сразу после начала раунда – чаще стоит обязательная пауза не менее нескольких секунд.
Соревнования и способы выиграть в подобных соревнованиях

Создание собственной электроники – прибыльная работа. Однако не каждого человека устраивает конструкция создаваемого устройства. Появляется непреодолимое желание «оживить» конструкцию – сделать так, чтобы конструкция приобрела автономность и могла (хоть частично самостоятельно) выполнять возложенные задачи. Отсюда прямой путь к мобильным роботам, управляемым интеллектуальными алгоритмами и даже обучающими структурами. Даже создание робота станет не увлекательным делом – истинный адреналин появляется только тогда, когда собственный робот начинает соревноваться с другими подобными конструкциями. Из этой идеи родились бои роботов. Такие бои помогают передать эмоции, сопровождающие живые спортивные соревнования или онлайн-игры, на почву электронной страсти.

Заключение
Участие в боях роботов – как самодельных, так и готовых, предлагаемых производителями электронных игрушек, – хобби для энтузиастов любого возраста и с разной степенью интереса. Самостоятельный дизайн развивает воображение, интуицию в области физики или электроники и программирования. Подвергание робота сложным испытаниям — в сравнении с конкурирующими устройствами – означает, что та же модель, например, мини-сумо, разработана и улучшена в течение следующих нескольких лет, доведя до совершенства.
Если вы все еще думаете о том, какую профессию в IT освоить, приглашаем ознакомиться с полным списком курсов в OTUS. Конечно у нас нет курсов по боям роботов, но есть к примеру курс по созданию программных роботов, а также серия курсов по программированию, инфраструктуре, тестированию, администрированию, информационной безопасности и не только.